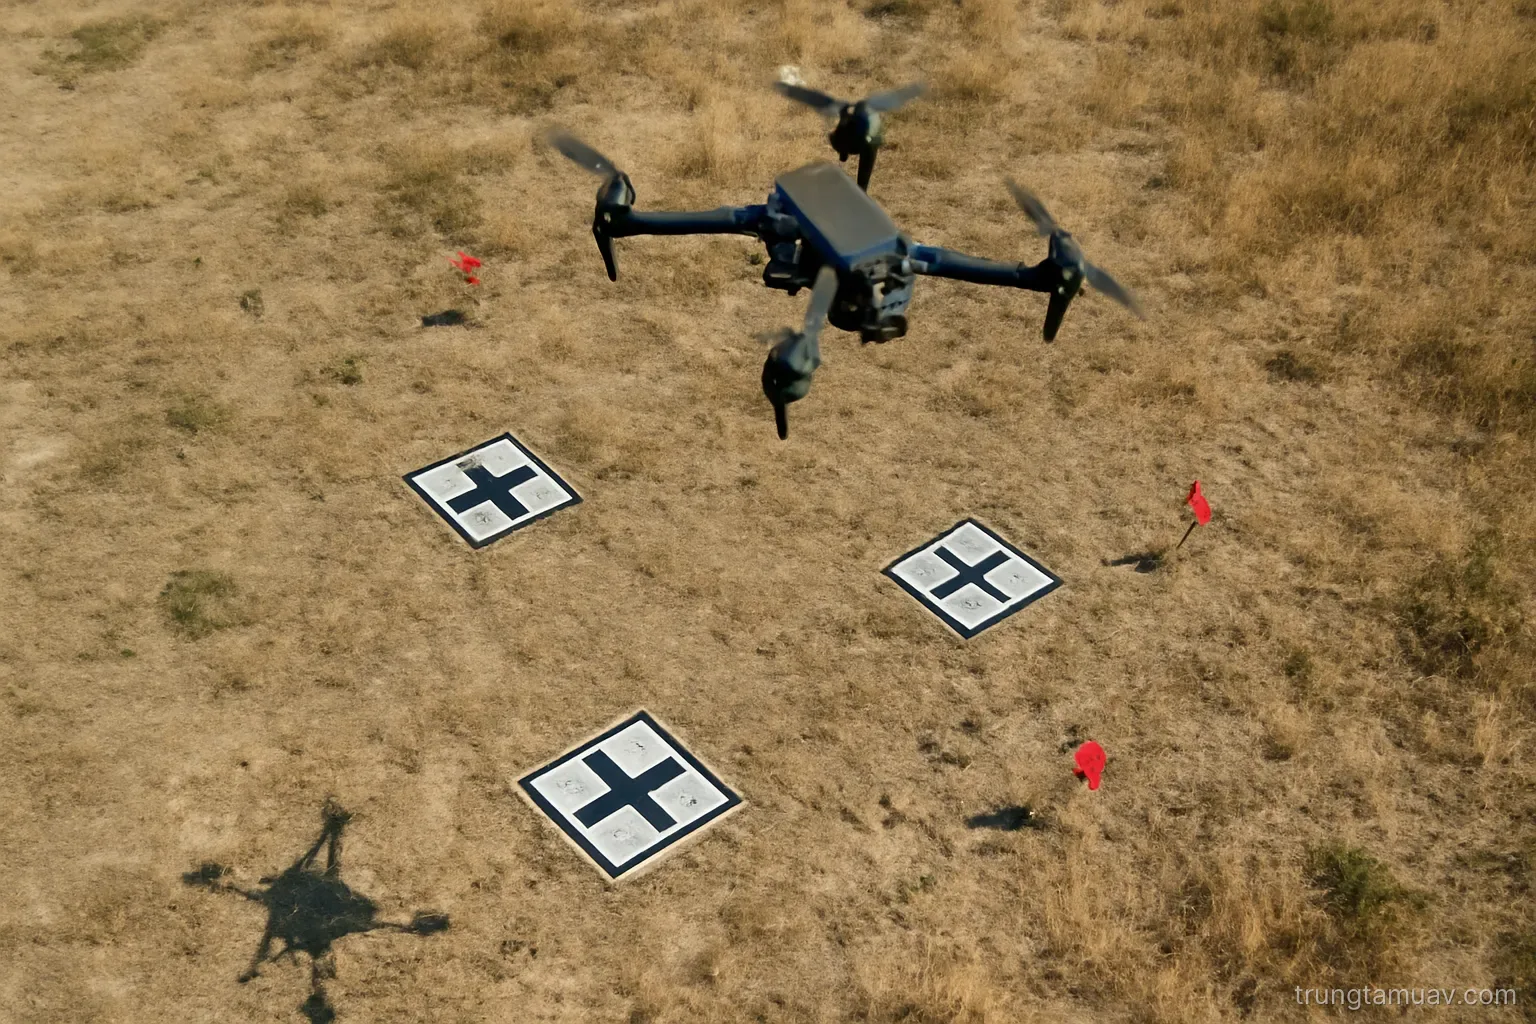
Bay khảo sát không phải chỉ là bay qua khu vực rồi lấy ảnh. Để sản phẩm cuối (bản đồ, mô hình 3D, hay báo cáo địa hình) có thể dùng được, phải kiểm soát hai yếu tố then chốt: độ phủ ảnh và mạng điểm khống chế. Bài này giải thích cách xác định độ phủ phù hợp cho từng loại công việc, bố trí điểm khống chế sao cho hiệu quả, và cách kiểm chứng độ chính xác đạt được trên thực tế.
Độ phủ ảnh: Định nghĩa, tính toán và áp dụng
Độ phủ là gì. Độ phủ ảnh (overlap) là phần diện tích xuất hiện trong hai ảnh liên tiếp. Thường chia thành độ phủ dọc (forward overlap, 60–80%) và độ phủ ngang (side overlap, 30–50%). Giá trị này ảnh hưởng trực tiếp đến khả năng ghép ảnh, tính toán 3D, và độ chính xác vị trí.
Tính độ phủ từ độ cao bay. Độ phủ phụ thuộc vào độ cao bay, tiêu cự máy ảnh, và kích thước cảm biến. Công thức cơ bản: độ phủ (%) = (1 − khoảng cách giữa hai điểm ảnh / kích thước ảnh) × 100. Trong thực tế, phần mềm lập kế hoạch bay (như Pix4D, DJI FlightHub) tính tự động dựa trên những thông số này.
Độ phủ dọc 70% là tiêu chuẩn. Với độ phủ dọc 70%, hai ảnh liên tiếp gối lên nhau 70%, đủ để thuật toán tìm điểm tương ứng và tính toán tọa độ 3D. Nếu thấp hơn 60%, ghép ảnh dễ bị lỗi; nếu quá cao (>85%), tốn pin và thời gian bay mà không cải thiện kết quả.
Độ phủ ngang 40–50% là an toàn. Độ phủ ngang (giữa các dải bay) giúp nối các dải với nhau. 40% là mức tối thiểu để tránh khe hở; 50% là an toàn hơn, nhất là khi địa hình gồ ghề hoặc thời tiết có gió.
Địa hình bằng phẳng có thể giảm độ phủ. Trên nền đất phẳng (ruộng, sân), độ phủ dọc 60% cũng đủ. Nhưng trên địa hình gồ ghề (rừng, dốc), cần tăng lên 75–80% để đảm bảo không bị mất chi tiết.
Tốc độ bay ảnh hưởng đến độ phủ thực tế. Khoảng cách giữa các điểm ảnh phụ thuộc vào tốc độ bay và khoảng thời gian chụp. Nếu bay nhanh mà chụp chậm, độ phủ sẽ giảm. Phần mềm lập kế hoạch tính tốc độ tối đa để đạt độ phủ mong muốn.
Điều kiện thời tiết ảnh hưởng độ phủ thực tế. Gió mạnh làm drone trôi, thay đổi khoảng cách giữa các điểm ảnh. Nên bay với độ phủ cao hơn dự kiến (70–75%) khi có gió, để đảm bảo khi xử lý ảnh vẫn đủ.
Kiểm tra độ phủ sau bay. Sau khi bay, trước khi xử lý ảnh, nên kiểm tra số lượng và thứ tự ảnh. Nếu thấy khe hở (ảnh bị lệch hoặc chụp bị mờ), phải bay bổ sung ngay.
Phần mềm lập kế hoạch tính tự động. Các ứng dụng như Pix4D Capture, DJI FlightHub, hay Litchi cho phép nhập độ cao, loại máy ảnh, và độ phủ mong muốn; ứng dụng tính tự động quãng đường bay, số ảnh cần chụp, và thời gian bay.
Điểm khống chế mặt đất (GCP): Bố trí, đo đạc, và xác định độ chính xác
GCP là gì và tại sao cần thiết. Điểm khống chế mặt đất (Ground Control Point, GCP) là những vị trí được đo chính xác bằng GPS hoặc máy toàn đạc, xuất hiện rõ trên ảnh UAV. Khi xử lý ảnh, phần mềm dùng GCP để hiệu chỉnh sai số GPS của drone, giúp bản đồ cuối cùng có tọa độ tuyệt đối chính xác.
Mật độ GCP phụ thuộc vào kích thước khu vực. Quy tắc chung: cứ mỗi 100 ha cần ít nhất 4–6 điểm GCP, phân bố đều quanh và trong khu vực khảo sát. Khu vực nhỏ (dưới 10 ha) cần tối thiểu 3–4 điểm; khu vực lớn (trên 500 ha) nên có 10–15 điểm trở lên.
Vị trí GCP phải rõ trên ảnh. GCP nên đặt ở những chỗ dễ nhìn thấy từ trên cao: giao điểm đường, góc công trình, mảng màu tương phản. Tránh đặt dưới bóng cây hoặc chỗ sáng lóa. Kích thước dấu GCP (chéo trắng, vòng tròn, hay chữ X) nên từ 1–3 m tùy độ cao bay.
Bố trí GCP theo hình tam giác hoặc lưới. Với khu vực nhỏ, bố trí GCP ở 4 góc + 1 điểm trung tâm là đủ. Với khu vực lớn, dùng lưới đều hoặc tam giác Delaunay để phân bố; không nên tập trung GCP ở một phía.
Đo tọa độ GCP bằng GPS RTK hoặc toàn đạc. GPS RTK cho độ chính xác ±2–3 cm; máy toàn đạc (nếu có điểm gốc đã biết) cho ±1–2 cm. Ghi chép tọa độ (X, Y, Z) và thời gian đo. Nếu chỉ có GPS thường (GNSS), độ chính xác ±1–2 m, không đủ cho khảo sát chuyên nghiệp.
Chụp ảnh GCP từ nhiều góc độ. Nên chụp từ trên cao, từ mặt đất, và từ các hướng khác nhau để dễ nhận diện khi xử lý ảnh. Ghi chú tên điểm, tọa độ, và ảnh minh họa.
Xác định tâm GCP chính xác khi xử lý ảnh. Khi mở ảnh trong phần mềm (Pix4D, Metashape, WebODM), phải chỉ chính xác tâm của dấu GCP (chứ không phải góc). Độ chính xác việc này ảnh hưởng đến kết quả cuối cùng.
Dùng GCP để hiệu chỉnh từng bộ ảnh. Phần mềm xử lý ảnh tính sai số GPS của drone so với GCP, rồi hiệu chỉnh toàn bộ ảnh. Nếu sai số quá lớn (>20 cm), nên kiểm tra lại đo đạc GCP hoặc quá trình xử lý.
Kiểm chứng độ chính xác bằng Check Points. Ngoài GCP dùng để hiệu chỉnh, nên có 2–3 điểm kiểm chứng (Check Points) được đo tọa độ nhưng không dùng để hiệu chỉnh. Sau xử lý ảnh, so sánh tọa độ Check Points từ bản đồ với tọa độ đo đạc thực tế; sai số nên dưới ±5 cm.
Độ chính xác đạt được: Yếu tố ảnh hưởng và cách đo lường
Độ chính xác có hai mức: tương đối và tuyệt đối. Độ chính xác tương đối là sai số giữa các điểm trên bản đồ (ví dụ, hai góc công trình cách nhau 50 m trên bản đồ, thực tế cũng 50 m ±1 cm). Độ chính xác tuyệt đối là sai số so với tọa độ thực địa (ví dụ, một điểm trên bản đồ có tọa độ, so với GPS RTK đo thực tế). GCP giúp cải thiện độ chính xác tuyệt đối.
Độ phân giải mặt đất (GSD) quyết định chi tiết bản đồ. GSD là kích thước của một pixel trên mặt đất. Nếu bay ở độ cao 100 m với máy ảnh tiêu cự 20 mm, GSD có thể là 2–3 cm/pixel. Bản đồ từ GSD 2 cm sẽ chi tiết hơn từ GSD 5 cm, nhưng tốn dung lượng lưu trữ và thời gian xử lý hơn.
Máy ảnh chất lượng cao cải thiện độ chính xác. Máy ảnh full-frame hoặc Micro 4/3 cho kết quả tốt hơn máy ảnh 1 inch. Độ phân giải cao (20–45 megapixel) giúp xác định vị trí điểm tương ứng giữa hai ảnh chính xác hơn.
Số lượng GCP ảnh hưởng độ chính xác tuyệt đối. Với 3–4 GCP, độ chính xác tuyệt đối thường ±5–10 cm. Với 8–10 GCP, có thể đạt ±2–5 cm. Tuy nhiên, việc bổ sung GCP quá nhiều cũng có giảm hiệu quả nếu chúng tập trung ở một vùng.
Chất lượng đo đạc GCP quyết định độ chính xác cuối cùng. Nếu GCP được đo bằng GPS thường (±2 m), thì độ chính xác bản đồ cuối cùng cũng chỉ đạt ±2 m trở lên. Nên dùng GPS RTK (±2–3 cm) hoặc toàn đạc để đo GCP.
Điều kiện ánh sáng ảnh hưởng xác định GCP trên ảnh. Ảnh chụp lúc trưa (ánh sáng trực tiếp) dễ có bóng, khó nhìn rõ dấu GCP. Nên bay lúc sáng sớm hoặc chiều muộn, khi ánh sáng xiên giúp dấu GCP nổi bật.
Kiểm chứng độ chính xác bằng Check Points hoặc tái khảo sát. Cách đơn giản: sau xử lý bản đồ, đo tọa độ một vài điểm trên bản đồ, rồi đi thực địa kiểm chứng bằng GPS RTK. Sai số là độ chính xác thực tế. Nếu sai số lớn hơn dự kiến, kiểm tra lại GCP hoặc quá trình xử lý ảnh.
Phần mềm xử lý ảnh báo cáo sai số. Các phần mềm như Pix4D, Metashape, WebODM đều cho báo cáo sai số RMS (Root Mean Square) của GCP và Check Points. Sai số RMS dưới ±1 pixel là tốt; dưới ±2 pixel là chấp nhận được.
Loại sản phẩm khác nhau yêu cầu độ chính xác khác nhau. Bản đồ khảo sát công trình cần ±2–5 cm; bản đồ địa hình cần ±5–10 cm; bản đồ quản lý tài nguyên có thể chấp nhận ±20–50 cm. Xác định yêu cầu độ chính xác trước, rồi lập kế hoạch bay phù hợp.
Lập kế hoạch bay: Từ yêu cầu độ chính xác tới các thông số bay
Bước 1: Xác định yêu cầu độ chính xác và GSD mục tiêu. Hỏi khách hàng: "Bạn cần độ chính xác bao nhiêu?" Từ đó suy ra GSD cần thiết. Ví dụ: nếu cần độ chính xác ±5 cm, GSD không nên quá 2 cm/pixel (để có lề an toàn).
Bước 2: Tính độ cao bay từ GSD mục tiêu. Với máy ảnh cụ thể, dùng công thức hoặc công cụ tính sẵn để xác định độ cao bay. Ví dụ: muốn GSD 2 cm với máy Zenmuse H20T, bay cao khoảng 60–80 m.
Bước 3: Tính độ phủ và số ảnh cần chụp. Nhập độ cao, loại máy ảnh, kích thước khu vực vào phần mềm lập kế hoạch; nó tính tự động độ phủ dọc và ngang, số dải bay, số ảnh, và thời gian bay.
Bước 4: Xác định số GCP và Check Points cần thiết. Dựa trên kích thước khu vực và yêu cầu độ chính xác, quyết định bao nhiêu GCP cần đo đạc. Ghi chép vị trí dự kiến trên bản đồ.
Bước 5: Đo đạc GCP trước khi bay. Dùng GPS RTK hoặc toàn đạc để đo tọa độ GCP và Check Points. Ghi chép chính xác, chụp ảnh, và lưu file.
Bước 6: Tải kế hoạch bay vào drone. Dùng ứng dụng lập kế hoạch (Pix4D Capture, DJI FlightHub, Litchi) để tạo file kế hoạch bay. Tải vào drone và kiểm tra điểm khởi hành, chiều bay, điểm dừng.
Bước 7: Bay theo kế hoạch, ghi chép sự cố. Trong quá trình bay, theo dõi pin, thời tiết, và GPS. Nếu gặp sự cố (gió mạnh, ảnh bị mờ), ghi chép để sau này giải thích nếu cần. Sau bay, kiểm tra số ảnh chụp được và xóa ảnh xấu.
Bước 8: Xử lý ảnh và nhập GCP. Dùng phần mềm xử lý (Pix4D, Metashape, WebODM) để ghép ảnh. Nhập tọa độ GCP và Check Points vào phần mềm; nó tính tự động độ chính xác và hiệu chỉnh bản đồ.
Bước 9: Kiểm chứng kết quả và báo cáo. Kiểm tra sai số GCP và Check Points. Nếu chấp nhận được, xuất bản đồ, mô hình 3D, và báo cáo. Kèm theo sai số và hạn chế của bản đồ.
Những sai lầm thường gặp và cách tránh
Sai lầm 1: Độ phủ quá thấp dẫn đến khe hở. Nếu độ phủ dọc chỉ 50%, hai ảnh liên tiếp có thể không gối lên nhau đủ để ghép. Cách tránh: luôn thiết lập độ phủ dọc ≥60%, an toàn hơn là 70–75%.
Sai lầm 2: Không kiểm tra ảnh sau bay. Ảnh có thể bị mờ, che bóng, hoặc lệch do gió. Nếu phát hiện sau khi về nhà, phải bay lại. Cách tránh: kiểm tra ảnh ngay sau khi bay, nếu thấy lỗi thì bay bổ sung.
Sai lầm 3: GCP quá ít hoặc bố trí không đều. Nếu chỉ có 2 GCP hoặc cả 4 GCP tập trung ở một góc, độ chính xác sẽ kém. Cách tránh: quy hoạch GCP trước bay, bố trí đều quanh và trong khu vực.
Sai lầm 4: Đo GCP bằng GPS thường. GPS thường (GNSS) có sai số ±1–2 m, không đủ cho khảo sát chuyên nghiệp. Cách tránh: dùng GPS RTK hoặc toàn đạc, sai số ±2–3 cm.
Sai lầm 5: Không kiểm tra tâm GCP khi xử lý ảnh. Nếu chỉ trỏ vào vùng GCP mà không chính xác tâm, độ chính xác bản đồ sẽ giảm. Cách tránh: khi xử lý ảnh, zoom vào từng GCP và chỉ chính xác tâm dấu.
Sai lầm 6: Bay lúc thời tiết xấu. Gió mạnh, mây, hoặc ánh sáng không đều làm ảnh xấu và khó ghép. Cách tránh: chọn thời tiết ổn định, không gió, ánh sáng từ (sáng sớm hoặc chiều muộn).
Sai lầm 7: Không kiểm chứng độ chính xác cuối cùng. Tin vào báo cáo phần mềm mà không kiểm chứng thực tế. Cách tránh: dùng Check Points hoặc tái khảo sát một vài điểm để xác minh độ chính xác.
Sai lầm 8: Yêu cầu độ chính xác quá cao. Muốn bản đồ chính xác ±1 cm nhưng chỉ bay ở 50 m cao, không thực tế. Cách tránh: thảo luận với khách hàng về yêu cầu độ chính xác và chi phí; đề xuất giải pháp phù hợp.
Sai lầm 9: Không ghi chép quá trình bay. Không biết lúc nào bay, máy ảnh nào, GCP nào được dùng. Cách tránh: ghi chép chi tiết: ngày bay, drone, máy ảnh, độ cao, độ phủ, số GCP, thời tiết, sự cố (nếu có).
Câu hỏi thường gặp
Độ phủ ảnh 70% có nghĩa là gì?
Độ phủ ảnh 70% (forward overlap) có nghĩa là hai ảnh liên tiếp gối lên nhau 70%. Nếu ảnh thứ nhất chụp khu vực A–B, ảnh thứ hai sẽ chụp khu vực 0.7×(B–A) đến điểm C. Mức 70% là tiêu chuẩn để đảm bảo ghép ảnh và tính toán 3D chính xác; thấp hơn 60% dễ bị lỗi, cao hơn 85% tốn pin và thời gian mà lợi ích ít.
GCP là gì và tại sao phải đo bằng GPS RTK chứ không phải GPS thường?
GCP (Ground Control Point) là những vị trí được đo tọa độ chính xác trên mặt đất, xuất hiện rõ trên ảnh UAV. Khi xử lý ảnh, phần mềm dùng GCP để hiệu chỉnh sai số GPS của drone, cho bản đồ tọa độ tuyệt đối chính xác. GPS thường (GNSS) có sai số ±1–2 m, không đủ; GPS RTK có sai số ±2–3 cm, đảm bảo chất lượng GCP tốt, giúp bản đồ cuối cùng đạt độ chính xác ±2–5 cm.
Làm sao biết bản đồ khảo sát từ UAV có độ chính xác bao nhiêu?
Có ba cách kiểm chứng: (1) Kiểm tra báo cáo phần mềm xử lý ảnh, xem sai số RMS của GCP và Check Points; (2) Dùng Check Points (điểm được đo tọa độ nhưng không dùng để hiệu chỉnh), sau xử lý ảnh so sánh tọa độ từ bản đồ với tọa độ đo đạc thực tế; (3) Tái khảo sát một vài điểm trên bản đồ bằng GPS RTK hoặc toàn đạc. Sai số dưới ±5 cm là tốt cho khảo sát chuyên nghiệp.
Khu vực 50 ha cần bao nhiêu GCP?
Quy hoạch chung: cứ mỗi 100 ha cần 4–6 GCP. Với 50 ha, nên có 2–3 GCP tối thiểu, nhưng để an toàn và đạt độ chính xác tuyệt đối tốt hơn, nên có 4–6 GCP. Bố trí GCP ở 4 góc khu vực + 1–2 điểm ở trung tâm. Nếu yêu cầu độ chính xác cao (±2 cm), bố trí GCP dày hơn (8–10 điểm).
Đọc thêm trong Lập kế hoạch bay và Vận hành & an toàn.